一開始,AI只是看。
它從設備振動、溫度、電流與維修紀錄裡找規律。
後來它發現:
某一種振動模式,常常出現在軸承故障之前。
公司於是讓系統提早安排保養。
效果很好。
許多原本會發生的故障,真的沒有發生。
問題卻在幾個月後出現。
重新分析資料時,模型發現:
那種過去很危險的振動訊號,現在後面反而很少接著故障。
如果只看新資料,很容易得到一個結論:
這個振動,也許沒有以前想像中那麼危險。
但事實恰好相反。
其中一個關鍵原因,是系統看到訊號之後,安排了提前保養。單靠新的低故障率,無法判定原先的預警規律已經失效。
預測成功,反而消除了證明自己正確的結果。
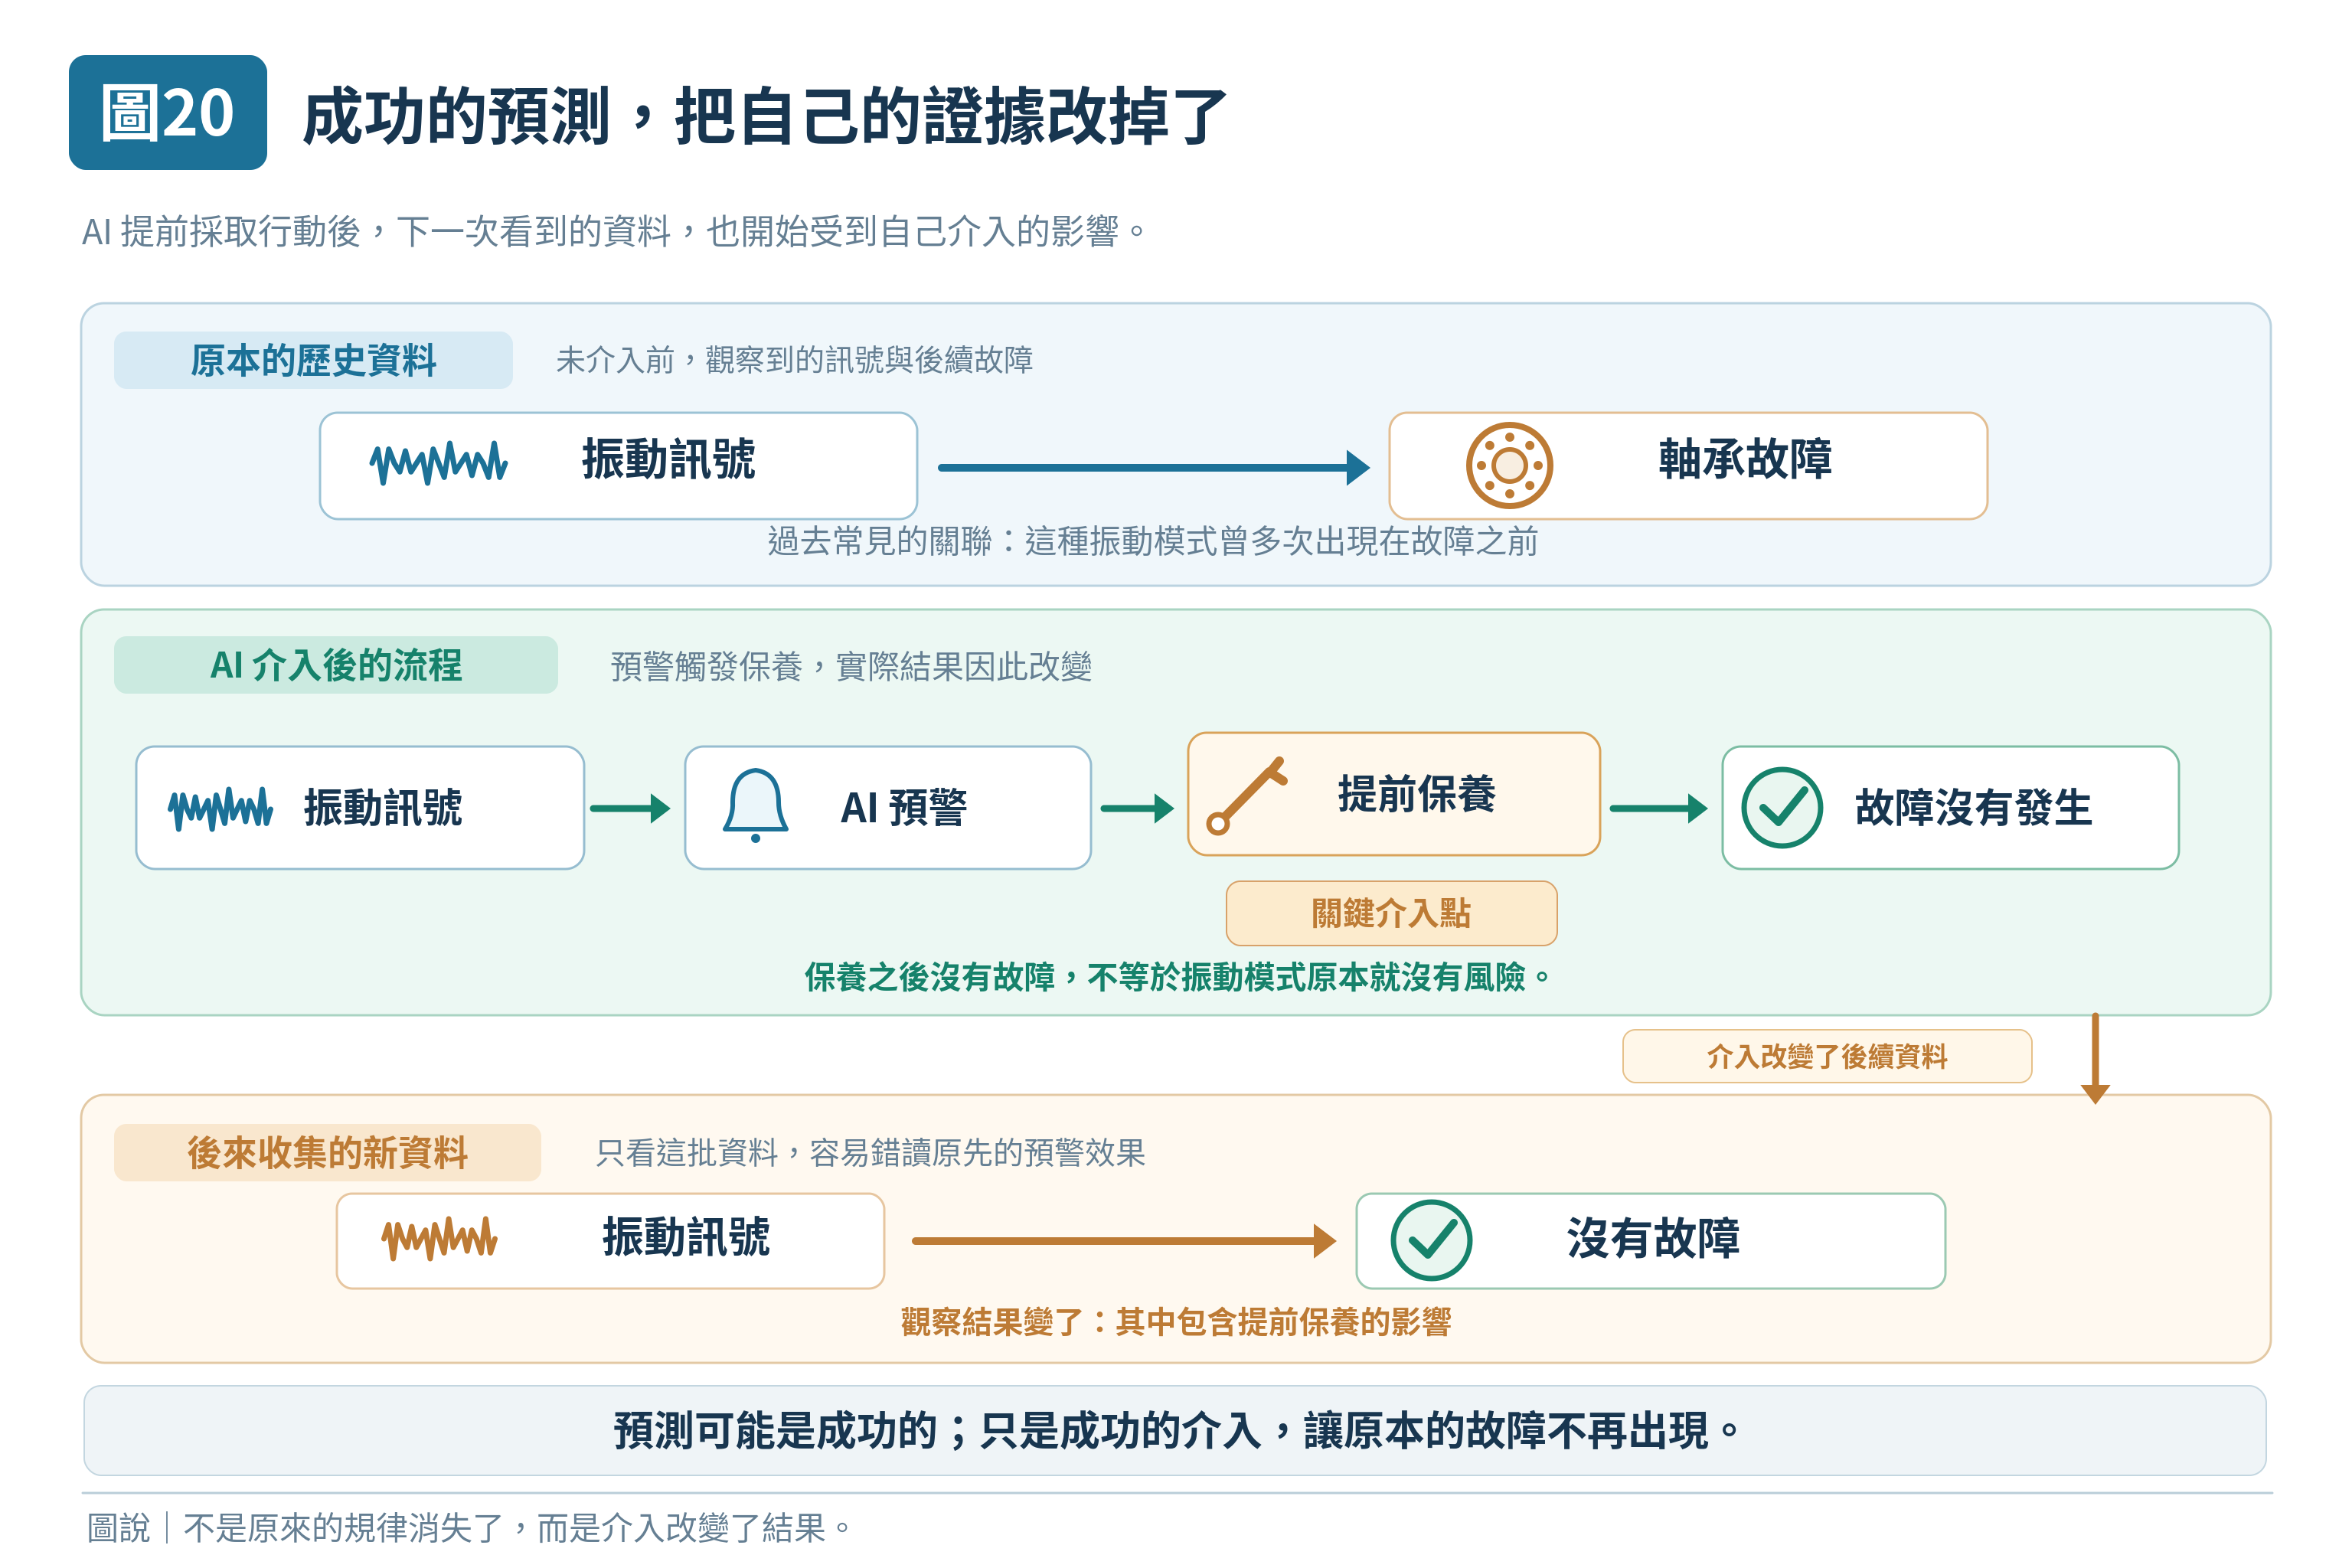
因此,系統必須保留介入的時間、對象、原因與結果;評估預警效果時,也要區分接受保養和未接受保養的資料,並承認兩組可能原本就不完全相同。
這時候,《明思》的問題就不能只停在:
我看到了什麼?
還要加上:
我做過什麼?
這是。
AI根據判斷採取了行動。
接著再看:
世界因為這個行動,發生了什麼變化?
這是。
如果新的結果又進入下一輪判斷,就形成。
最後還要:
我現在看到的世界,有多少已經被我自己改過?
這四個問題一接起來,資料的意義就不同了。
我們很容易把資料想成世界留下的腳印。
但當AI開始行動之後,有些腳印其實是它自己踩出來的。
推薦系統推薦某種內容,人就更容易看到那種內容。
導航系統把大量車輛導向另一條路,下一輪交通資料也會跟著改變。
工廠系統提前調整參數,後面的品質分布也不再是原來那個製程自然會產生的結果。
於是AI不再只是站在世界外面讀資料。
它已經走進去了。
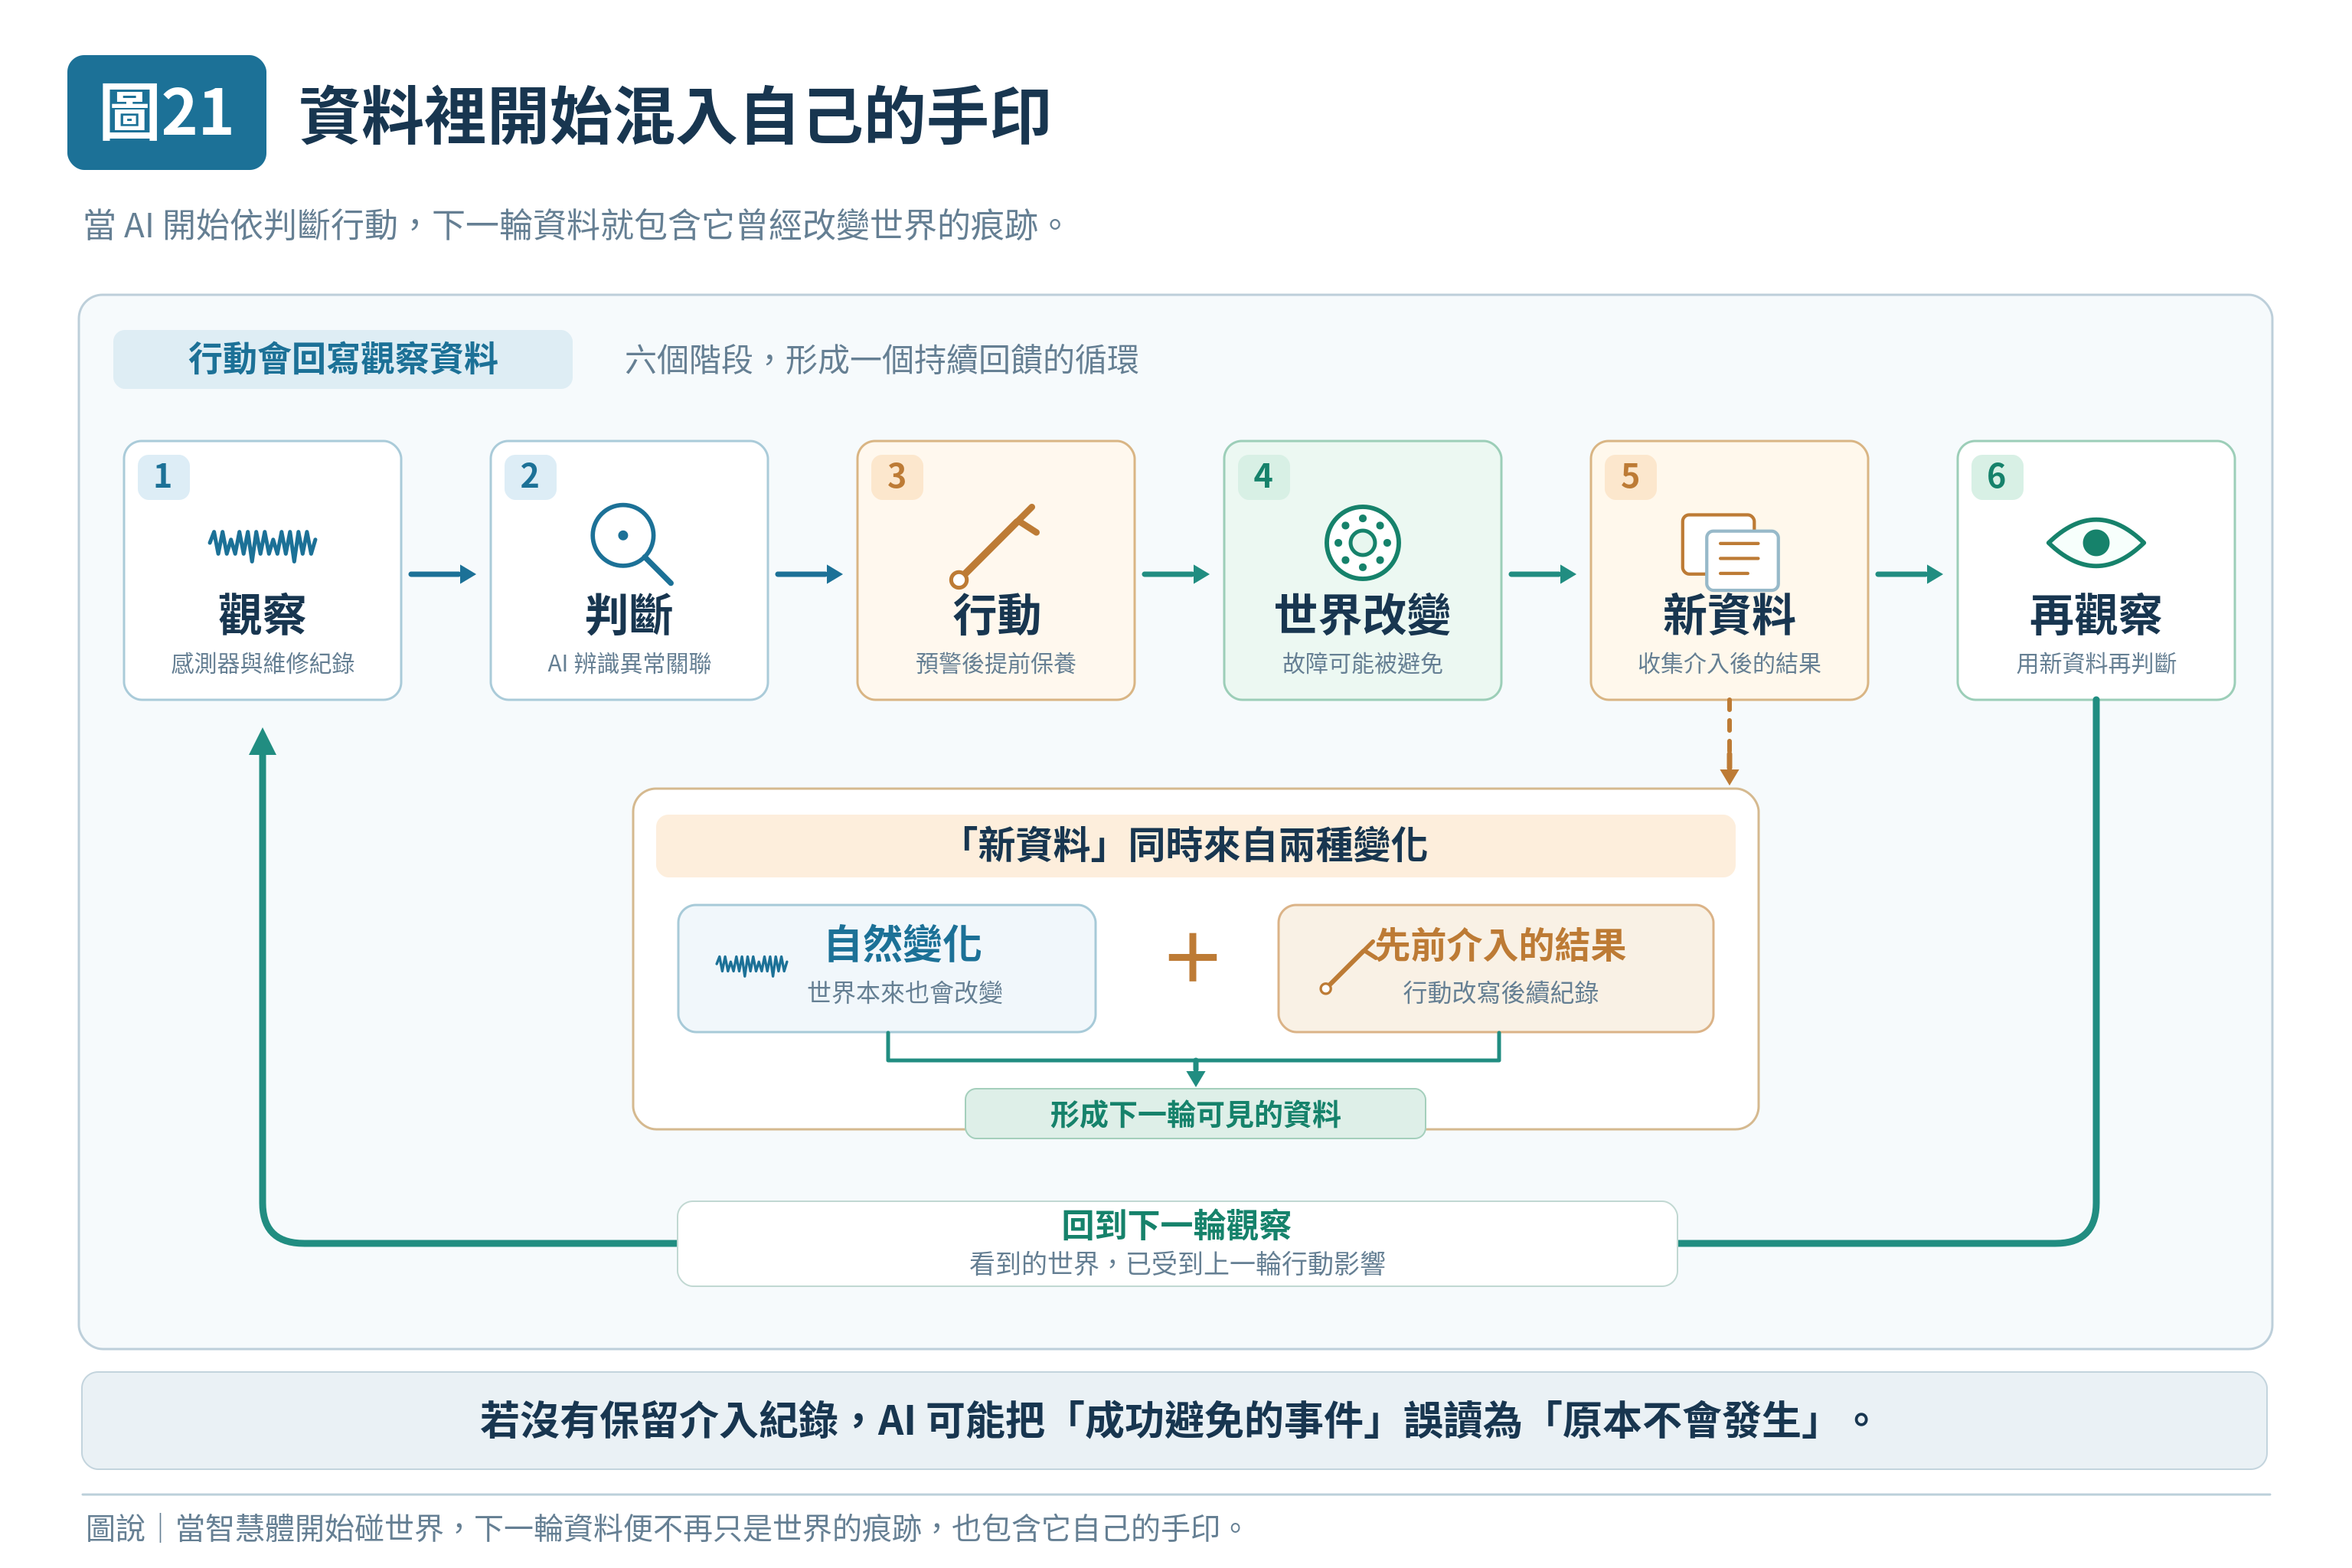
所以也必須跟著改。
不能只記:
結果是多少。
模型判斷什麼。
還要留下:
什麼時候介入?
為什麼介入?
介入前看到了什麼?
做了什麼?
介入後哪些結果因此沒有發生?
如果這些歷史被抹掉,下一代模型很可能把「被成功阻止的事情」,誤認成「原本就不會發生的事情」。
這種錯,資料越完整,反而可能學得越漂亮。
《莊子》裡有個很短的故事。
儵與忽覺得混沌沒有七竅,不方便看、不方便聽,便好心替它一天鑿一竅。
七日之後,混沌死了。
這個故事放到這裡,不是在說不要干預。
而是在提醒:
一個看似合理的改善,一旦進入原本運作中的系統,可能連我們用來理解它的條件也一起改掉。
所以成熟的智慧,不只要知道怎麼改變世界。
還要記得:
世界改變之後,自己的尺也可能要重新校。
AI越有能力行動,這個問題就越不能忽略。
因為它每一次成功的介入,都可能改寫下一批資料。
每一次失敗,也可能留下新的結構。
因此,一個真正成熟的AI不能只記得自己看過什麼。
它也必須記得:
自己曾經改變過什麼。
如果AI每一次理解世界,都可能同時改變世界,那麼,當它下一次說「我已經看懂了」時,它看懂的究竟是原來的世界,還是自己參與塑造之後的世界?